jueves, 28 de mayo de 2015

2.1.2 Placa base


  La placa base o placa madre es la parte  principal del ordenador . Se trata de un circuito e  donde reside  la CPU  que significa unidad central de procesos y los conectores .

  1. CPU 
         
      Se encarga de realizar todas las  operaciones requeridas  para interpretar las      instrucciones y procesar los datos contenidos en un programa  del ordenador.


Esta compuesta por                                                                                                                                                  
a/ Microprocesador.
       Interpreta el programa y controla todos los dispositivos  para que ejecuten las instrucciones.
    Hay dos versiones distintas Intel  y Motorola  ,son incompatibles entre ellos 
    Suelen  acompañarse  de unos chips que realizan  funciones de control del número  de 
    microprocesadores que pueden funcionar a la vez  ,de la  cantidad de memoria RAM que puede soportar la placa  de la velocidad del transpaso de la información .


MICROPROCESADOR MOTOROLA
Los periféricos de salida

Estos dispositivos reciben la información de la CPU(unidad central de procesamiento,  es El hardware dentro de una computadora u otros dispositivos programables).
Hay dos tipos de periféricos de salida:

 ·Impresora: Una impresora es un dispositivo periférico del ordenador que permite   producir una gama permanente de textos o gráficos de documentos almacenados en un formato electrónico, imprimiéndolos en medios físicos, normalmente en papel, utilizando cartuchos de tinta o tecnología láser.

Esta recibe datos binarios de puntos de color y la impresora los convierte en movimiento de papel, movimiento de cabezal y disparo de los pigmentos de tinta al papel.
Existen varios tipos de impresoras:


-Impresora matricial o impresora de matriz de puntos es un tipo de impresora con una cabeza de impresión con muchas agujas que se desplaza de izquierda a derecha sobre el papel, imprimiendo por impacto, oprimiendo una cinta de tinta contra el papel. Son muy lentas, de baja calidad, muy ruidosas e imprimen en blanco y negro


Ejemplo de impresora matricial
.

-Impresoras de inyección de tinta: es un tipo de impresora funcionan expulsando gotas de tinta de diferentes tamaños sobre el papel mediante un cabezal con muchos agujeritos por dónde se deja salir la tinta a presión. Son rápidas, de mucha calidad , son caras de mantener, su compra es asequible e imprimen en color.


Ejemplo de impresora de iyección de tinta


-Impresoras láser: es un tipo de impresora que permite imprimir textos o gráficos, usan un cilindro fotosensible a la luz y un polvo negro llamado tóner que se adhiere a las zonas del cilindro, dónde incide la luz láser para que se adhiera al papel. Son muy rápidas , de mucha calidad, de mantenimiento barato y pueden imprimir en blanco y negro y también en color.


 Ejemplo de impresora láser


-Impresoras 3D: Una impresora 3D es una máquina capaz de realizar impresiones de diseños en 3 dimensiones, creando piezas o maquetas volumétricas a partir de un diseño hecho por ordenador.


Ejemplo de impresora láser


·Tarjeta de vídeo: almacenan la infromación que envía la CPU relativa al color de cada uno de los puntos luminiscentes llamados pixeles de la pantalla y los convierte en señales entendibles por el monitor.


Resultado de imagen de tarjeta de video y sus componentes


Resultado de imagen de tarjeta de video y sus componentes


Aquí os dejo un mapa metal para que tengáis una idea más completa de este tema


martes, 19 de mayo de 2015

Periféricos de entrada y salida

Periféricos de entrada y salida...


...es un dispositivo que permite la comunicación entre un sistema de procesamiento de información, tal como la computadora y el mundo exterior, y posiblemente un humano u otro sistema de procesamiento de información.

Algunos contables :

Módem (modulador-demodulador) :

Módem es el dispositivo que convierte las señales digitales en analógicas (modulación) y viceversa (demodulación), permitiendo la comunicación entre computadoras a través de la línea telefónica o del cablemódem. Este aparato sirve para enviar la señal moduladora mediante otra señal llamada portadora.

Introduce información binaria (0 y 1) en una señal para enviarla a través de la línea telefónica.

_________________________________________________________________________________

Disco duro :

Disco duro es el dispositivo de almacenamiento de datos que emplea un sistema de grabación magnética para almacenar datos digitales. Se compone de uno o más platos o discos rígidos, unidos por un mismo eje que gira a gran velocidad dentro de una caja metálica sellada. Sobre cada plato, y en cada una de sus caras, se sitúa un cabezal de lectura/escritura que flota sobre una delgada lámina de aire generada por la rotación de los discos. Es memoria no volátil.
Hard drive-es.svg

_________________________________________________________________________________
Disquetera :

La disquetera funciona igual que un disco duro, pero con solo un disco de 3 1/4 pulgadas y una capacidad de almacenamiento de 1,4 MB, que además es extraíble. Actualmente está en desuso.
Floppy Disk Drives 8 5 3.jpg           
_________________________________________________________________________________

Tarjeta de red, tarjeta de sonido :


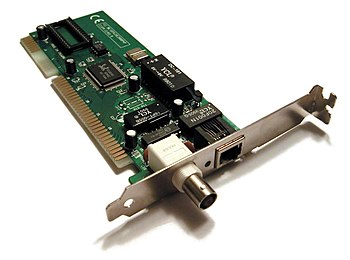
La tarjeta de red  es el periférico que actúa de interfaz de conexión entre aparatos o dispositivos, y también posibilita compartir recursos (discos duros, impresoras, etcétera) entre dos o más computadoras, es decir, en una red de computadoras. Se encarga de la comunicación entre varios ordenadores conectados en red. Se necesitan cables para conectar todos los ordenadores entre sí. Estas redes pueden ser pequeñas, como en una empresa, o muy grandes come en internet. 


Y la tarjeta de sonido se encarga de convertir las señales eléctricas analógicas (sonidos) en datos binarios (0 y 1) para enviar esa información a la CPU y viceversa. Estos datos se aplicarán sobre los alatvoces para conseguir sonidos. 


Fran

domingo, 19 de mayo de 2013

Control de maquetas por ordenador: Arduino.


Control de maquetas por ordenador

Desde el área de Tecnología, podemos hablar, refiriéndose a la robótica, del control de maquetas con el ordenador. Para esto, necesitamos una interface o controladora, que es la que nos ayudará a que se puedan dar las órdenes desde el ordenador y las realice el robot; este, transformará las órdenes del ordenador de forma que las entienda el robot. Todo esto se realizará mediante un programa del ordenador.


Y si esto os gusta, a continuación voy a hablar de un programa que quizás os interesa; Arduino.


Arduino

Arduino es una placa programable con entradas y salidas digitales y analógicas, cuyo precio hace que sea ideal para iniciarse en automatización o realizar pequeños proyectos en robótica. Así  podremos disponer de algo que es capaz de recibir información del entorno y hacer que el robot realice acciones, según un programa que introducimos con un ordenador, y que puede ejecutar de forma autónoma.


Historia del Arduino

A través de sus entradas, puede controlar luces, motores y otros actuadores. El microcontrolador en la placa Arduino se programa mediante el lenguaje de programación Arduino (basado en Wiring). Los proyectos hechos con Arduino pueden ejecutarse sin necesidad de conectar a un computador.

Estructura del programa

La estructura básica del lenguaje de programación de Arduino es bastante simple y se compone de al menos dos partes. Estas dos partes necesarias, o funciones, encierran bloques que contienen declaraciones, estamentos o instrucciones.

void setup() //Primera Parte
{
  estamentos;
}
void loop() //Segunda Parte
{
  estamentos;

}

La función setup() se invoca una sola vez cuando el programa empieza. Se utiliza para inicializar los modos de trabajo de los pins, o el puerto serie. Debe ser incluido en un programa aunque no haya declaración que ejecutar.

void setup()
{
  pinMode(pin, OUTPUT); // configura el 'pin' como salida
  digitalWrite(pin, HIGH);  // pone el ‘pin’ en estado HIGH
}

La función loop() hace precisamente lo que sugiere su nombre, se ejecuta de forma cíclica, lo que posibilita que el programa esté respondiendo continuamente ante los eventos que se produzcan 
en la placa.

void loop()
{
digitalWrite(pin, HIGH); // pone en uno (on, 5v) el 'pin'
delay(1000);                // espera un segundo (1000 ms)
digitalWrite(pin, LOW); // pone en cero (off, 0v.) el 'pin'
delay(1000);           
} 

Una función es un bloque de código que tiene un nombre y un conjunto de instrucciones que son ejecutadas cuando se llama a la función. Son funciones setup() y loop() de las que ya se ha hablado. Las funciones de usuario pueden ser escritas para realizar tareas repetitivas y para reducir el tamaño de un programa.

type nombreFunción(parámetros)
{
instrucción;
}
 
Las llaves sirven para definir el principio y el final de un bloque de instrucciones. Una llave de apertura “{“ siempre debe ir seguida de una llave de cierre “}”, si no es así el programa dará errores.

El punto y coma “;” se utiliza para separar instrucciones en el lenguaje de programación de Arduino. También se utiliza para separar elementos en una instrucción de tipo “bucle for”.

Los bloques de comentarios, o comentarios multi-línea son áreas de texto ignorados por el programa que se utilizan para las descripciones del código o comentarios que ayudan a comprender el programa. Comienzan con / * y terminan con * / y pueden abarcar varias líneas.

/* esto es un bloque de comentario no se debe olvidar
cerrar los comentarios estos deben estar equilibrados */


A continuación os dejo un vídeo que explica tanto que es el Arduino y cómo aprender a utilizarlo.


Y por último un mapa mental resumen de la entrada:


Bibliografía: http://es.wikipedia.org/wiki/Arduino
   http://arduinodhtics.weebly.com/historia.html
   http://playground.arduino.cc/ArduinoNotebookTraduccion/Structure
   http://www.luisllamas.es/2013/10/que-es-arduino-que-modelo-comprar/


   Libro de texto.

viernes, 17 de mayo de 2013

Controladoras y Aplicaciones

Controladoras y Aplicaciones

3.2 Controladoras:

Las controladoras son dispositivos que funcionan de interfaz entre el ordenador y el robot. Su comunicación se realiza mediante señales o impulsos eléctricos de las entradas y salidas. Pueden ser:
  • Entradas analógicos. La magnitud capturada puede tomar cualquier valor. Una resistencia LDR cuyo valor depende de la luz.
  • Entradas digitales. Solo son posibles dos valores 0 o 1, esto quiere decir que es un sistema binario. Un PNA pulsado es n 1 y deja pasar la corriente; en caso contrario, es un 0.
  • Salidas analógicas. Se utilizan para el control de motores. Los diferentes valores en la salida originan distintas velocidades de giro.
  • Salidas digitales. Para el control del encendido de una bombilla: si hay tensión es 1 y la bombilla está encendida; en caso contrario, es un 0 y está apagada.
    Controladora Fischertechnik.

Entrada analógicas.


3.3 Aplicaciones:

Los robots se utilizan para realizar trabajos o tareas repetitivas, duras o peligrosas para el ser humanos. 
En opinión de algunos expertos, la cirugía robótica es la medicina del futuro. Se trata de la aplicación de robots a diferentes técnicas quirúrgicas, pudiendo dirigir el instrumental a distancia.
La "cibercirurgía" propone amplios campos de acción, algunos de ellos ya han sido experimentados con éxito.
Aplicación de la robótica en medicina.

También se utilizan labores de riesgo, como los trabajos de manipulación de productos radiactivos en las centrales nucleares, las labores de manipulación de piezas a elevadas temperaturas en industrias siderúrgicas, etc.
En las explotaciones espaciales, os robots construidos para este fin realizan funciones en ambientes totalmente inhabitables para el ser humano.
Geminoid, un androide idéntico a su creador.
Otra tendencia actual es la construcción de robots a imitación del ser humano, incluidos los gestos y otras características particulares.
Carlota Ortas Olivares